✦
盯盯价
好价精选
→
好价首页
›
其他
›
商品详情
9.1折 / 省¥5
淘宝
官网正版 机器人学导论 原书第4版 约翰 克雷格 工业自动化技术 空间位姿描述变换 运动学 雅可比 操作臂设计
¥51.8
原价 ¥56.8
领券去购买 →
点击后将跳转至淘宝下单,价格以下单页为准。
同类好价推荐
5.2折
拼多多
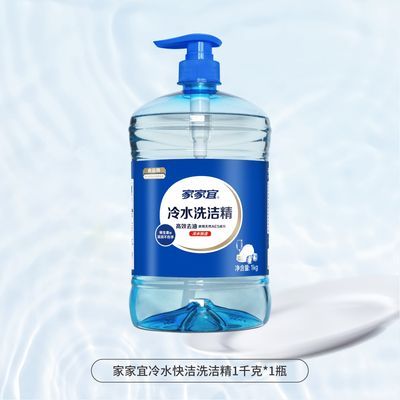
家家洗洁精冷水1瓶高效去油食品级厨房果蔬餐具洗涤剂正品包邮
¥14.3
¥27.5
去购买 →
7.6折
拼多多
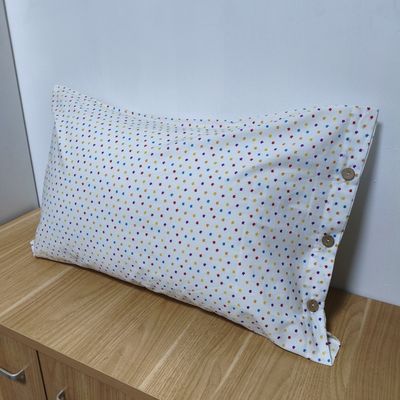
外贸尾单全棉40支ins彩星印纽扣枕套家用民宿舍四季通用田园风
¥10.05
¥13.2
去购买 →
7.6折
拼多多
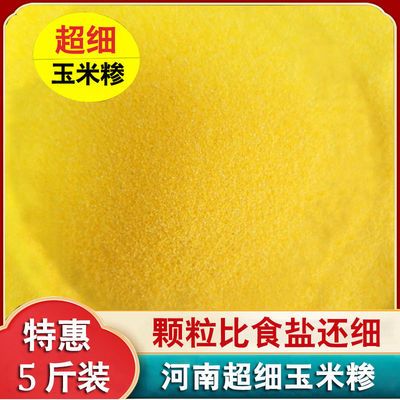
超细玉米糁苞谷糁新小碴子细颗粒苞米糁粥食用玉米面沙沙便宜珍子
¥6.5
¥8.5
去购买 →
2.7折
拼多多
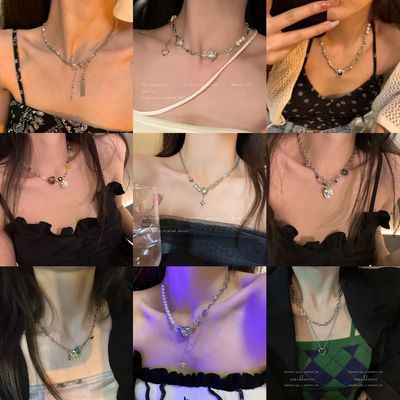
【清仓】珍珠不规则拼接项链ins轻奢小众设计辣妹高级配饰网红链
¥3.9
¥14.19
去购买 →
5.9折
拼多多
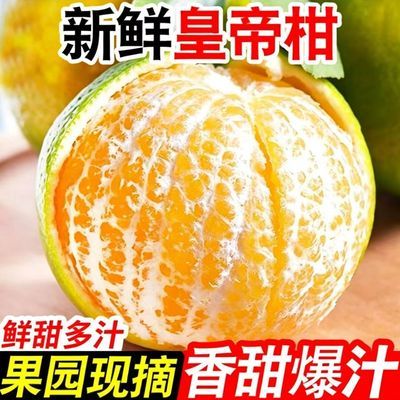
广西皇帝柑新鲜水果桔子柑橘蜜桔当季橘子贡柑薄皮现货整箱批发
¥8.9
¥15
去购买 →
8.5折
拼多多
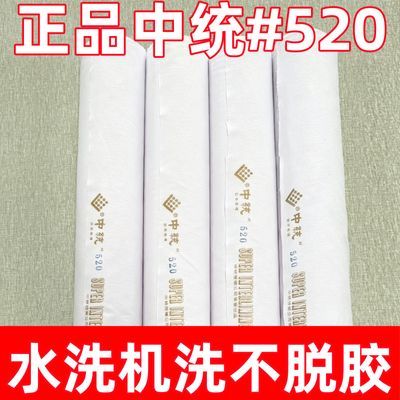
中国台湾中统衬布520布衬树脂衬粘合衬带胶纯棉布艺里衬进口辅料
¥11.77
¥13.77
去购买 →
6.7折
淘宝
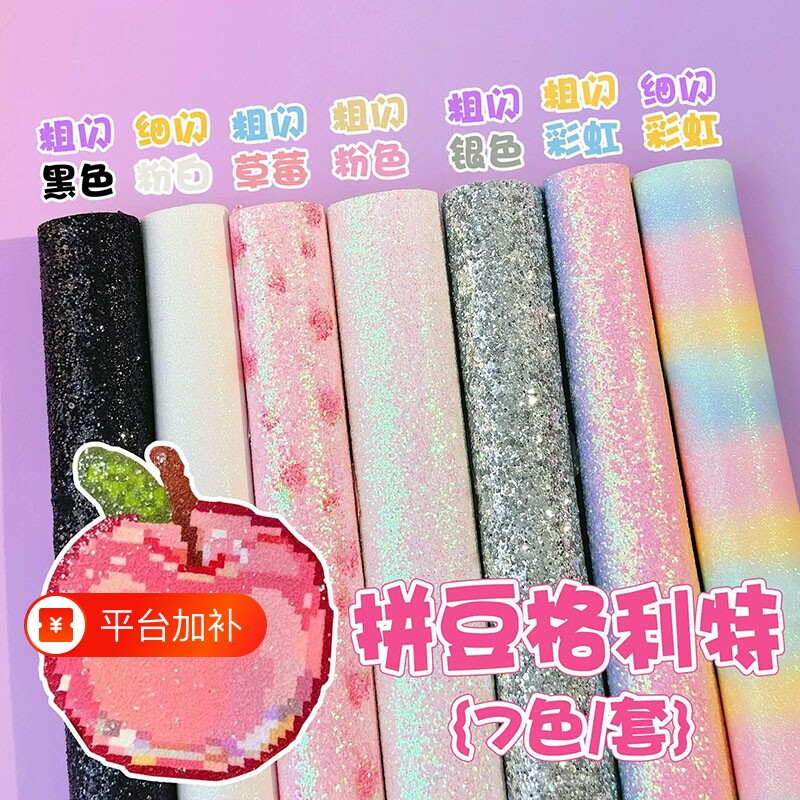
【全套格利特】拼豆闪光彩虹格利特烫全套粗细闪亮片烫布diy拼豆
¥7.86
¥11.65
去购买 →
6折
拼多多
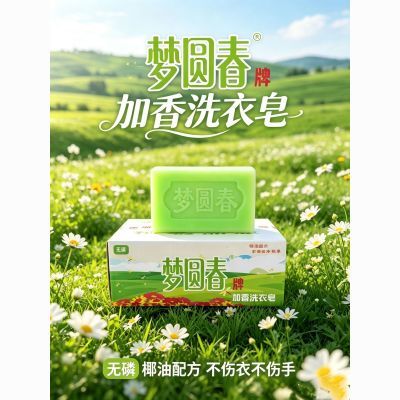
梦圆春加香洗衣皂椰油配方一整箱268克大块头
¥55.6
¥92
去购买 →
4折
拼多多
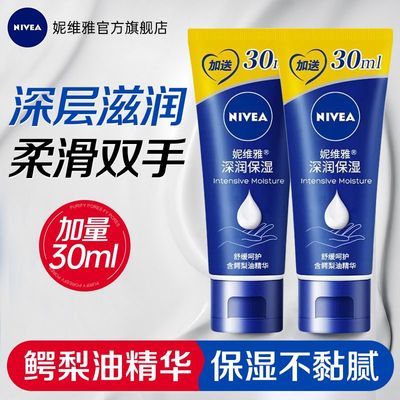
【妮维雅】深润保湿护手霜补水滋润保湿清爽不油改善干燥肌肤润护手霜
¥20.9
¥52.9
去购买 →
5折
淘宝
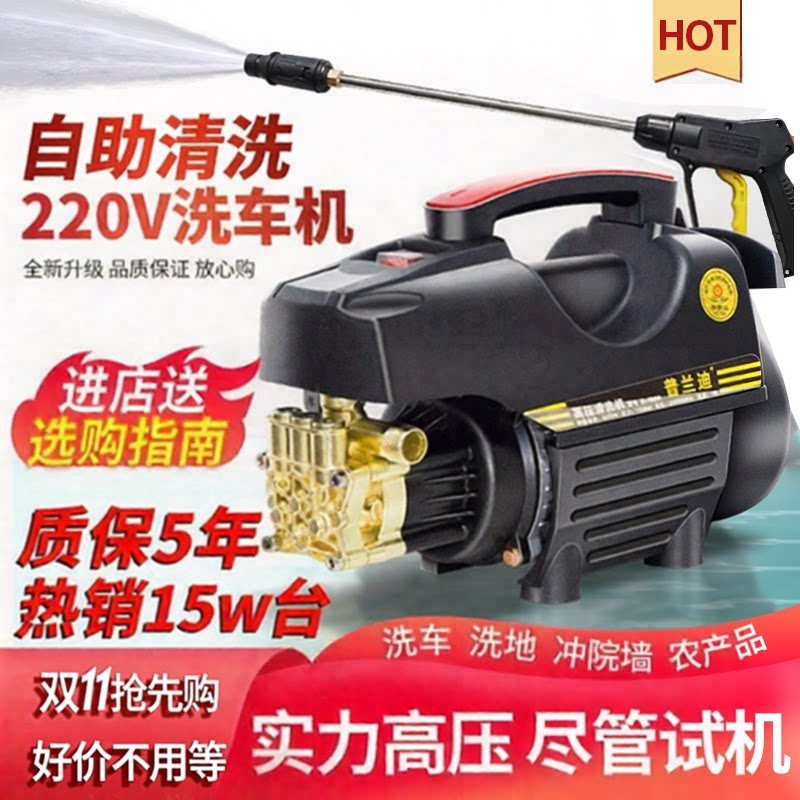
洗车机220v家用高压水枪强力洗地神器大功率新型增压清洗机刷车泵
¥139
¥279
去购买 →
8.9折
淘宝
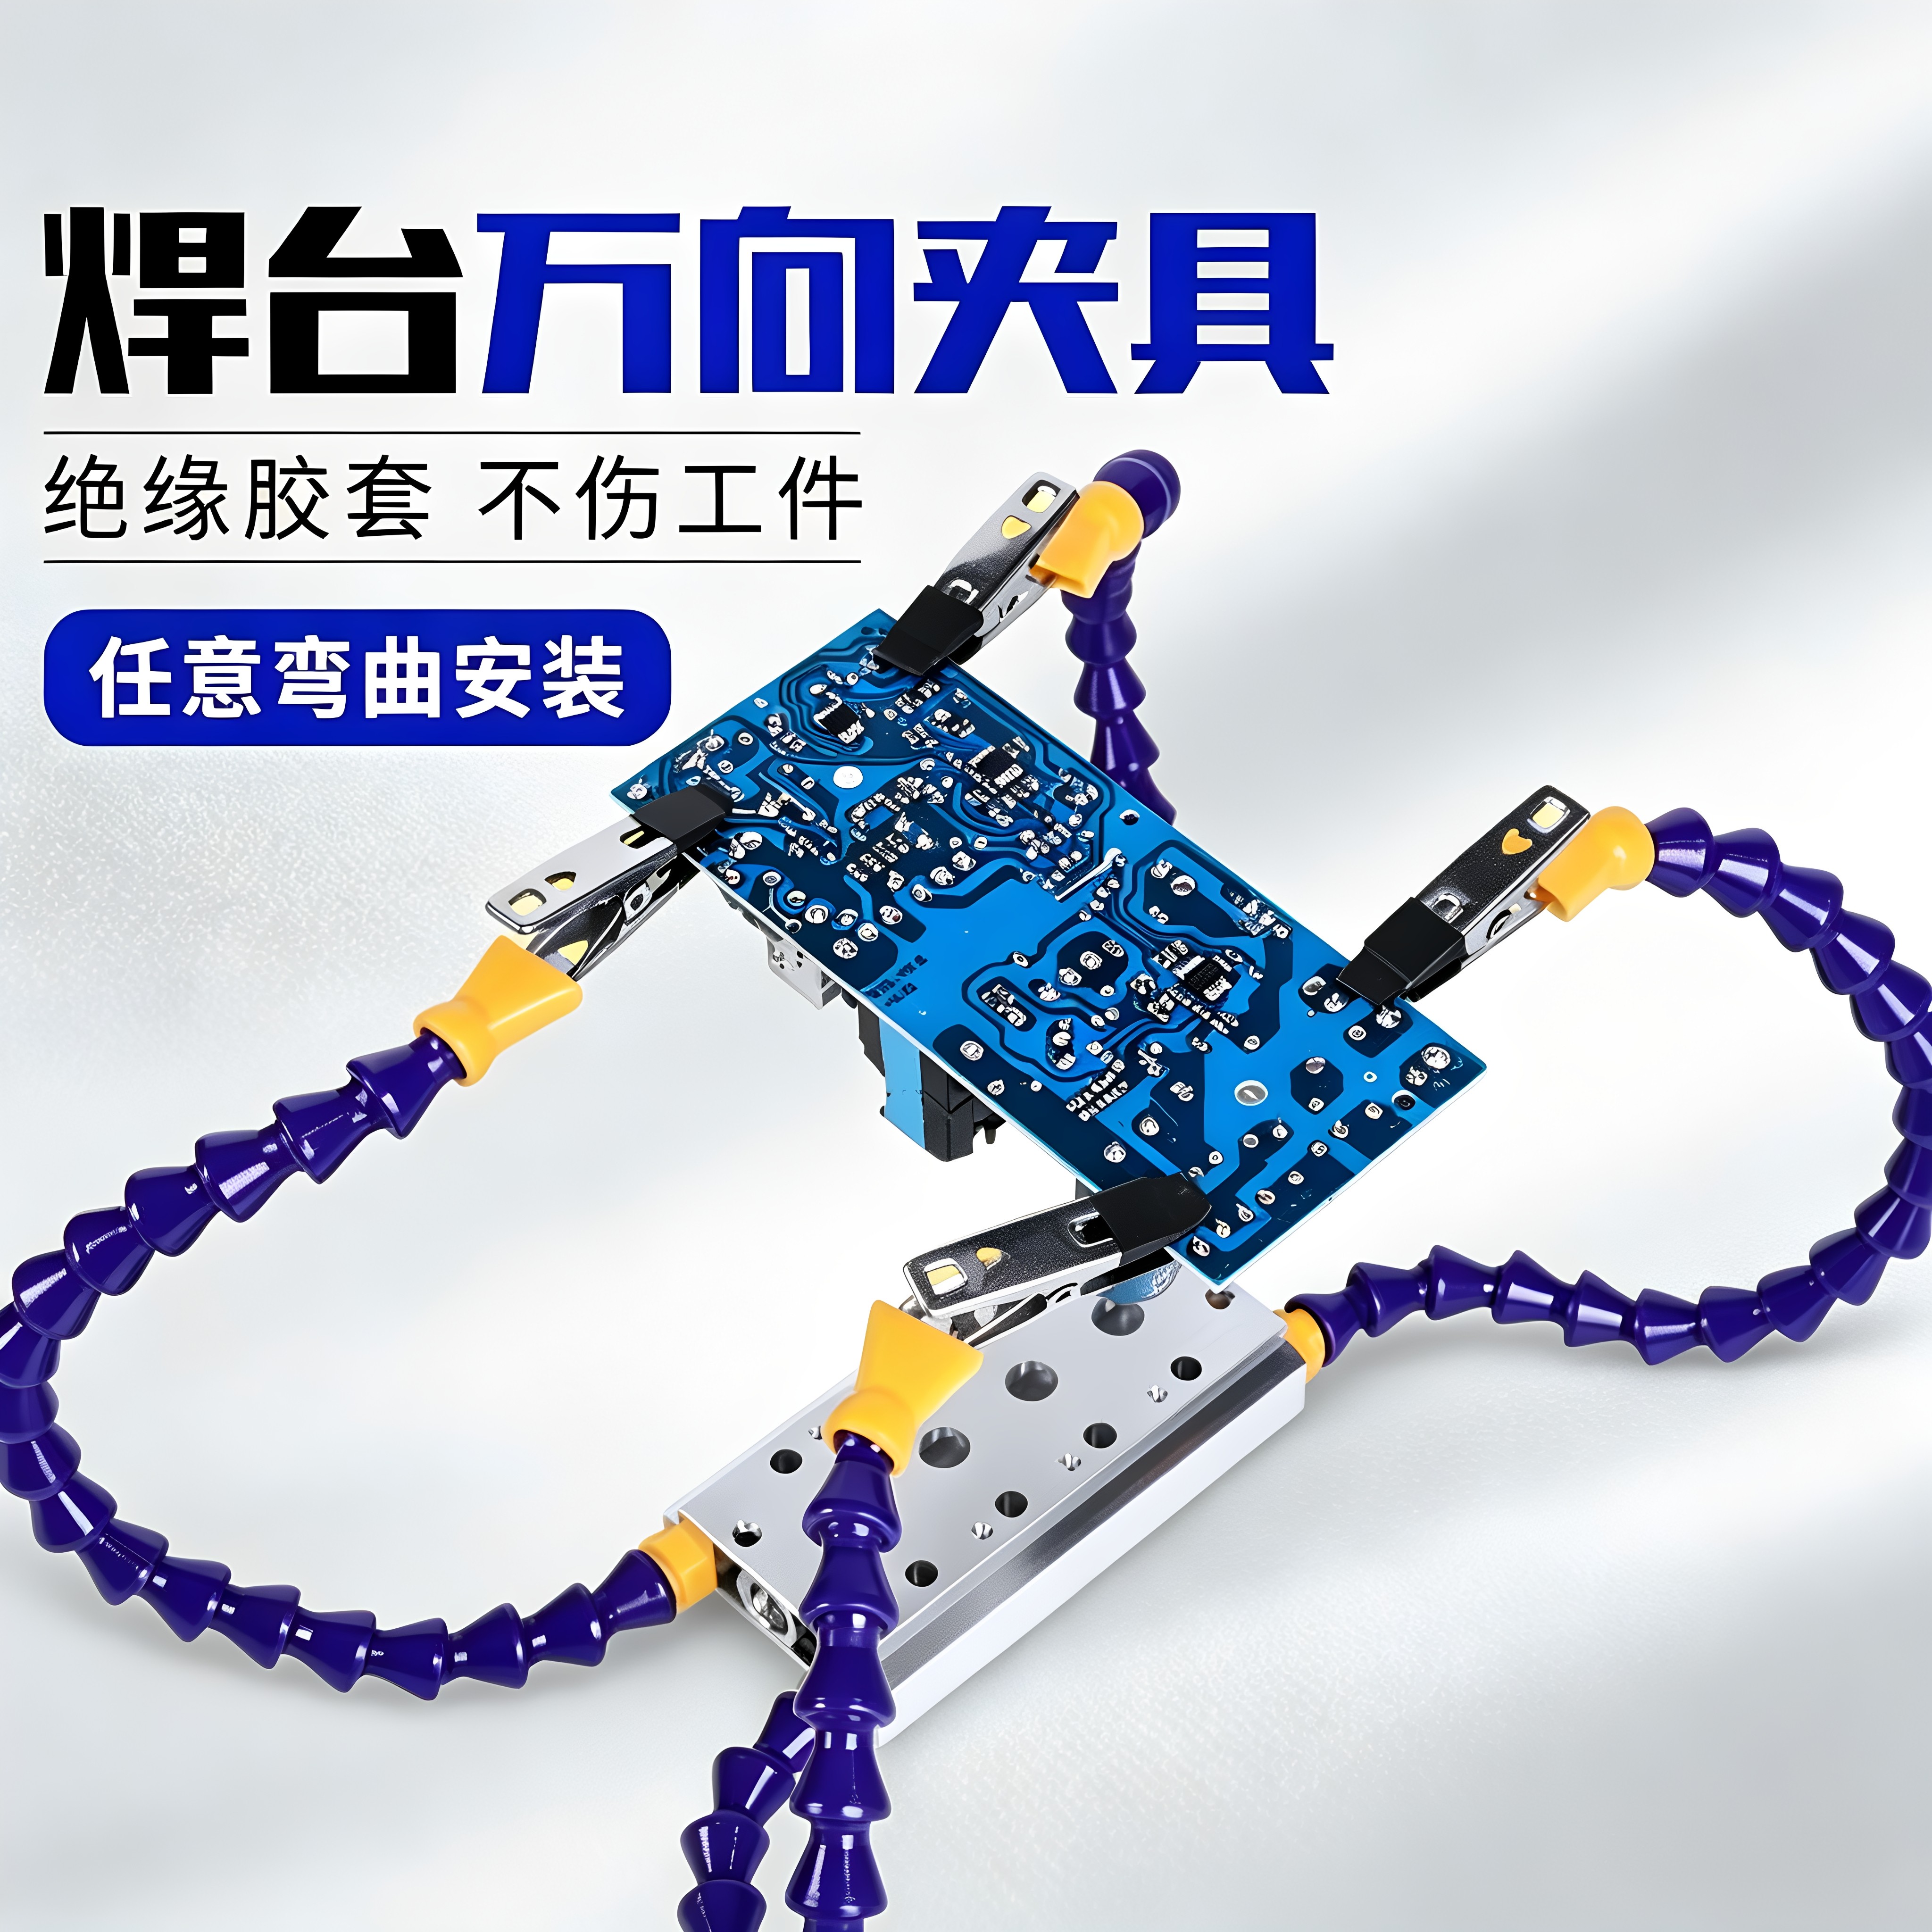
焊台夹具多功能焊接电烙铁航模固定支架线路维修电路锡焊辅助夹具
¥16.8
¥18.8
去购买 →
6折
淘宝
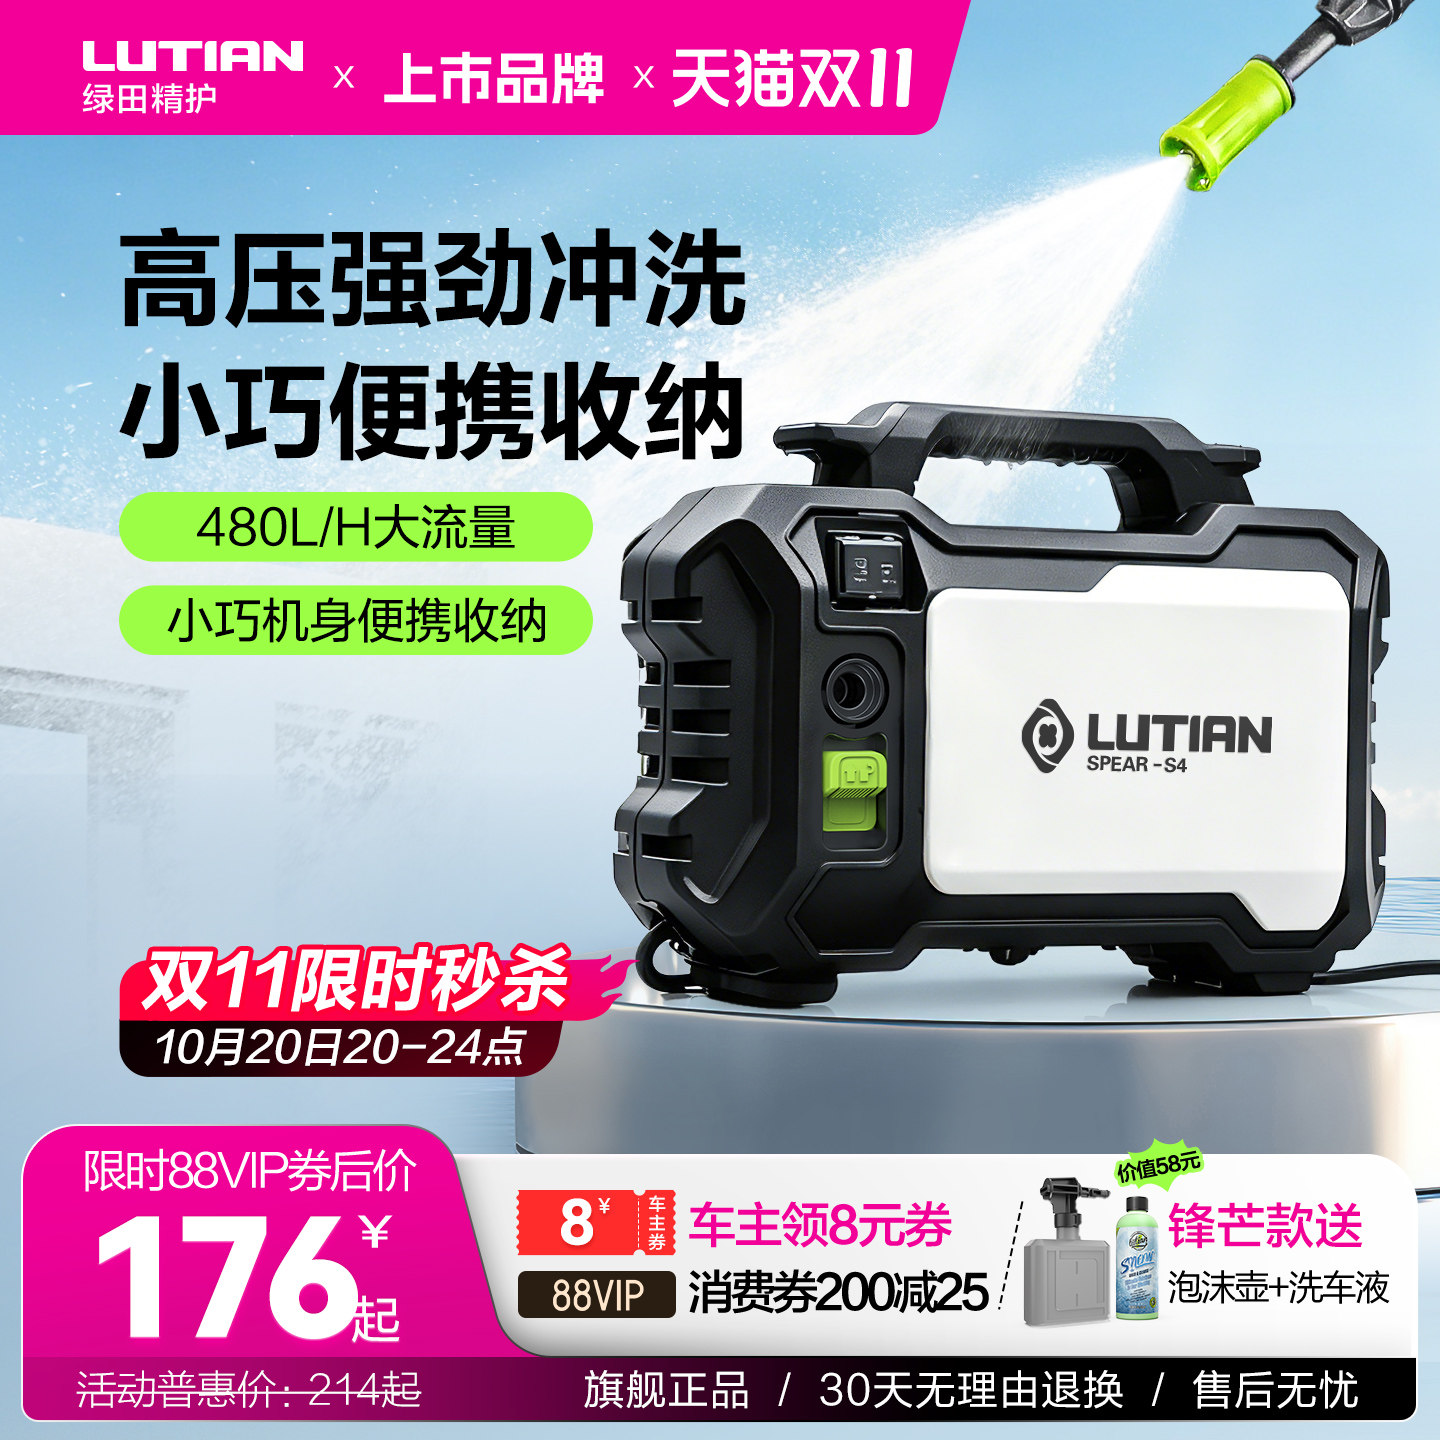
绿田洗车机便携式高压水泵家用220V全自动新型刷车神器大功率水枪
¥198
¥329
去购买 →
 5.2折
 9.1折 / 省¥5